Mostrar resumo Ocultar resumo
O artigo “Como novo robô do MIT investiga problemas no intestino de dentro do corpo – Globo” descreve um enteroscópio robótico do MIT que avança pelo intestino delgado para inspecionar e intervir, segundo relatos de imprensa sobre o trabalho publicado em Science Robotics.
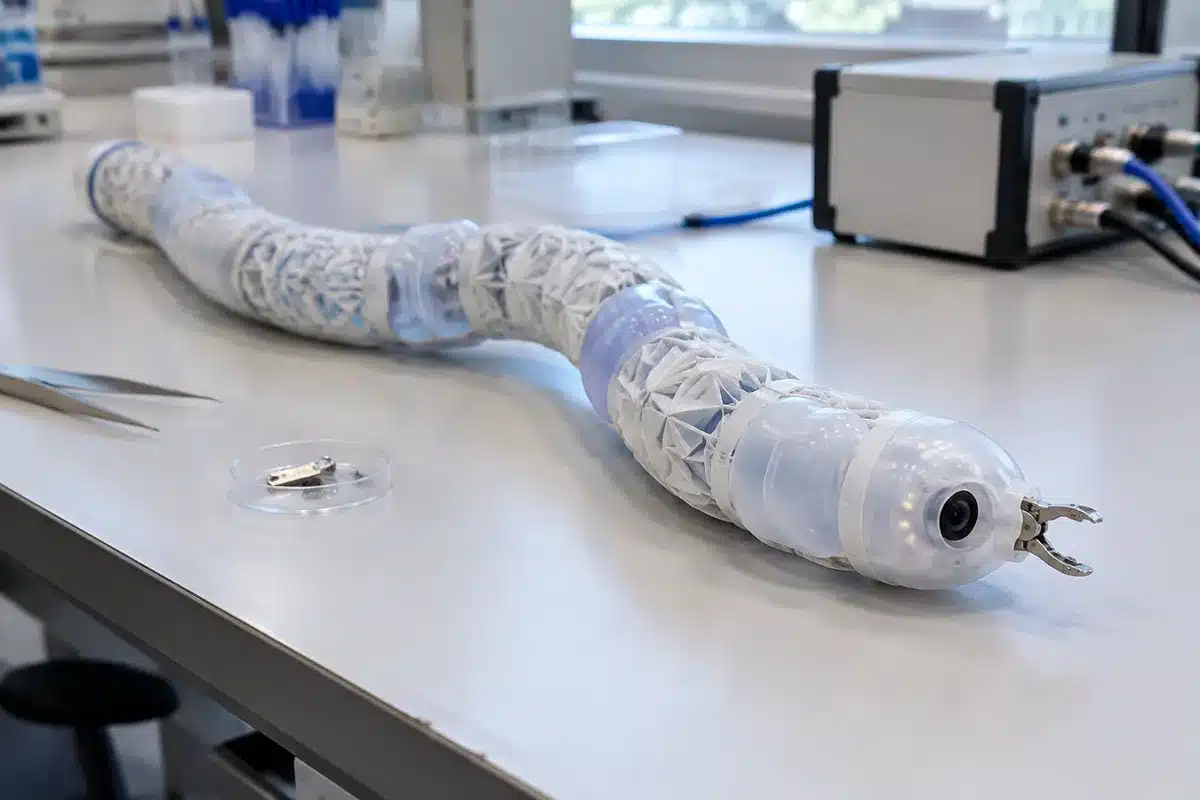
O protótipo, descrito como um robô mole inspirado em serpentes, usa actuadores pneumáticos em série e segmentos de ancoragem para “arrastar” o corpo pelo intestino; cada segmento tem quatro câmaras que se inflam em combinações para estender ou dobrar o tubo, segundo a cobertura técnica do projeto.
Para gerar tração num revestimento mucoso escorregadio, a equipa acrescentou mangas em padrão kirigami que saltam e criam micro-feições ao inflar, uma solução pensada para evitar tensão excessiva sobre o tecido enquanto o dispositivo avança.
Portugal: ECO diz eletricidade abaixo da média europeia e gás doméstico mais caro
Death Stranding na Disney+ estreia como série em 2027: elenco e data revelados
Em ensaios pré-clínicos em animais, a equipa do MIT relatou que o robô percorreu cerca de 6,5 pés (aproximadamente 2 metros) no intestino delgado e demonstrou ferramentas práticas: uma câmara para imagens em tempo real, grampos para biópsia e um pulverizador para entrega localizada de fármacos.
O sistema permanece ligado a controladores externos por um cabo e é operado por uma pessoa com um comando; não se trata de uma cápsula autónoma, apontam os investigadores e as reportagens que cobriram o trabalho.
Como o design resolve o problema da locomoção
A equipa combinou dois princípios: mudanças de forma para direccionamento (inflar certas câmaras) e ancoragem localizada (balões de cabeça e cauda que alternam a fixação). Meteor Makers descreve este ciclo de segurar-mudar-transferir como central para uma locomoção controlada.
A adição do padrão kirigami permite que a superfície mude a sua fricção quando os balões se expandem, criando “agentes” de tração sem depender de arrasto mecânico agressivo, segundo a análise técnica publicada.
Os autores e fontes que noticiaram o trabalho sublinham que se trata de investigação pré-clínica: ter alcançado uma travessia longa em modelos animais mostra viabilidade de conceito, mas não equivale a um dispositivo pronto para uso clínico em doentes.
Os investigadores apontam como próximos passos melhorar a navegação, aferir posicionamento preciso para ferramentas (biópsia, remoção de pólipos) e validar segurança de contacto com tecido antes de testes em humanos.
Para quem quer colocar a tecnologia no contexto da prática clínica e do uso de IA e ferramentas digitais em consultas, este desenvolvimento junta-se a outras histórias sobre tecnologia médica com impacto na avaliação e no tratamento, incluindo dispositivos que ajudam a preparar pacientes para a consulta.
Leituras relacionadas no site: IA na saúde: como usar a tecnologia para se preparar para a consulta e Olhos biônicos: ReVision Implant entra em testes clínicos humanos em outubro.
Sources
- Meteor Makers — descrição técnica do protótipo, explicação do mecanismo pneumático e do padrão kirigami, e referência aos ensaios pré-clínicos que registaram ~6,5 pés de deslocamento.
- McDuffieProgress (Talker/BLOX) — resumo jornalístico do trabalho do MIT, detalhes sobre as ferramentas integradas (câmara, grampos, pulverizador) e declaração dos autores sobre o carácter pré-clínico e o sistema com tether.
Mais para ler